Una T-Box solo es útil si puede leer lo que el vehículo sabe. Casi todo lo que la plataforma telemática reporta — estado de carga, voltajes de las celdas, velocidad, códigos de fallo, banderas de choque — se recopila de los buses del vehículo mediante el protocolo CAN, y casi cada acción remota, desde desbloquear hasta flashear firmware, vuelve por el mismo camino usando diagnóstico UDS. Este artículo explica cómo se mueven las tramas CAN por el vehículo, cómo la T-Box escucha sin perturbar el bus y cómo funciona realmente la secuencia UDS ISO 14229 usada para el flasheo remoto.
Controller Area Network es un bus serie diferencial multi-maestro: cada nodo ve cada trama, y el arbitraje por identificador de mensaje deja que las tramas de mayor prioridad ganen el cable sin colisiones. Una trama CAN clásica lleva un identificador de 11 bits (o extendido de 29 bits), un campo de control, hasta 8 bytes de datos, un CRC y bits de acuse. CAN-FD eleva la carga útil a 64 bytes y cambia a una tasa de bits más rápida para la fase de datos, que las arquitecturas de VE modernas necesitan para señales de batería y ADAS de alta resolución. Los transceptores CAN de la T-Box convierten las señales PHY diferenciales en tramas tipo UART para su MCU, a menudo a través de dos o tres canales de bus aislados.
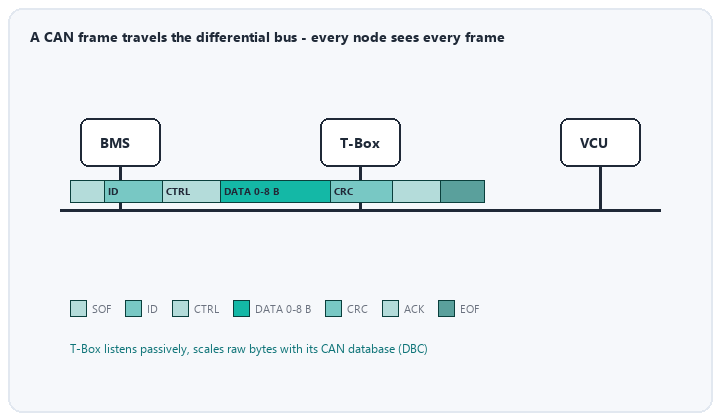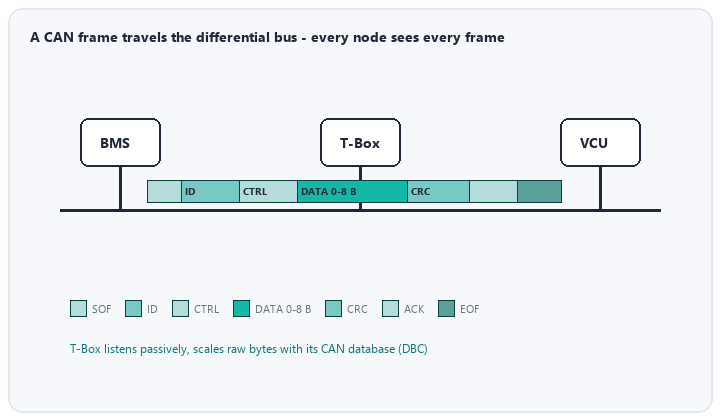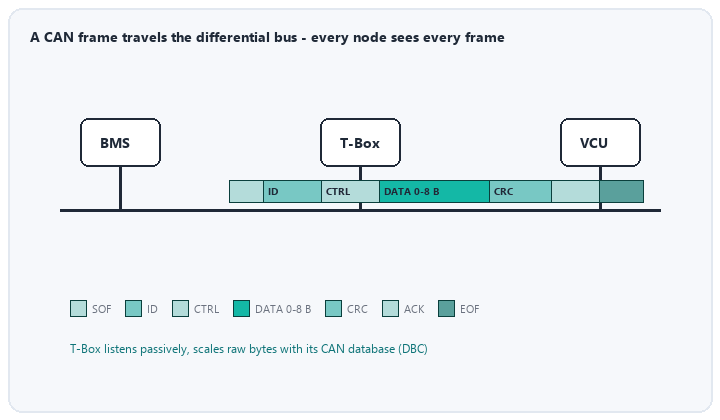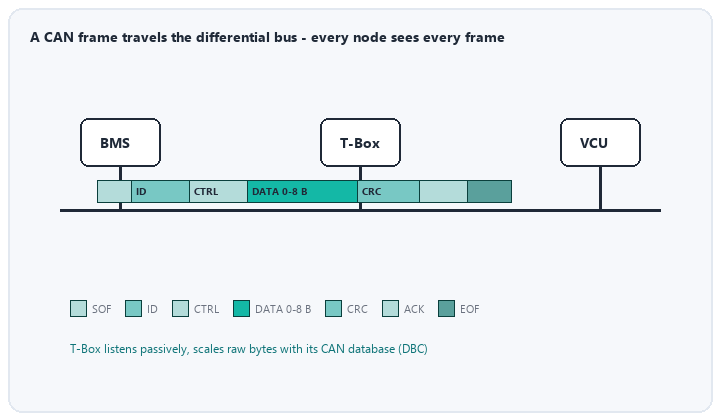
La mayor parte de la telemetría se recopila pasivamente: la T-Box se suscribe a tramas de difusión periódicas — por ejemplo el BMS publicando el voltaje del pack cada 100 ms — escala los bytes crudos usando la base de datos CAN del vehículo (DBC) y les pone marca de tiempo contra la hora GNSS. Escuchar pasivamente es seguro porque no añade tráfico. Cuando la plataforma necesita datos que nadie difunde, la T-Box se convierte en un tester de diagnóstico activo, enviando solicitudes dirigidas a una ECU específica y leyendo sus respuestas. Los comandos remotos — preacondicionar la cabina, cerrar puertas — se emiten del mismo modo, protegidos por autenticación y comunicación segura a bordo para que una T-Box comprometida no pueda inyectar tramas no autorizadas.
Unified Diagnostic Services es el lenguaje cliente-servidor estandarizado entre un tester (aquí, la T-Box) y las ECUs. Cada servicio tiene un identificador de servicio (SID). Los servicios que un ingeniero telemático encuentra con más frecuencia son:
La descarga remota de firmware es el flujo UDS más coreografiado. La T-Box recibe la imagen por vía celular, la verifica y luego conduce a la ECU objetivo por una secuencia fija:
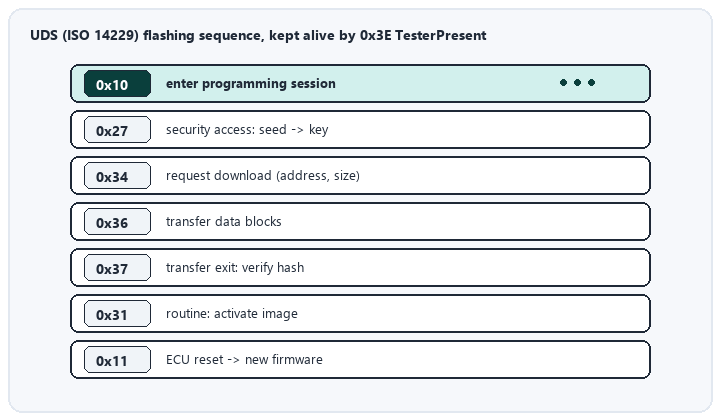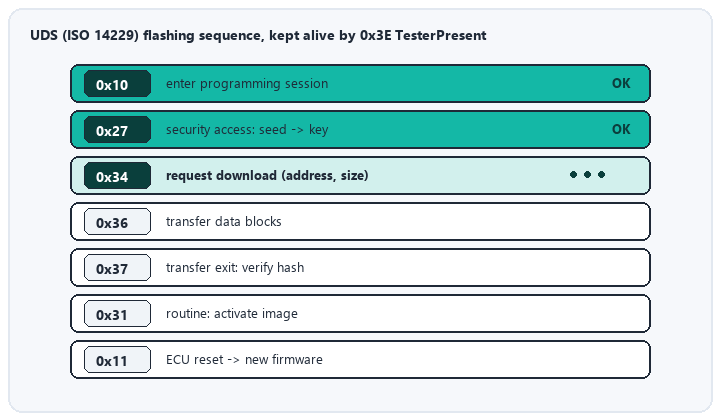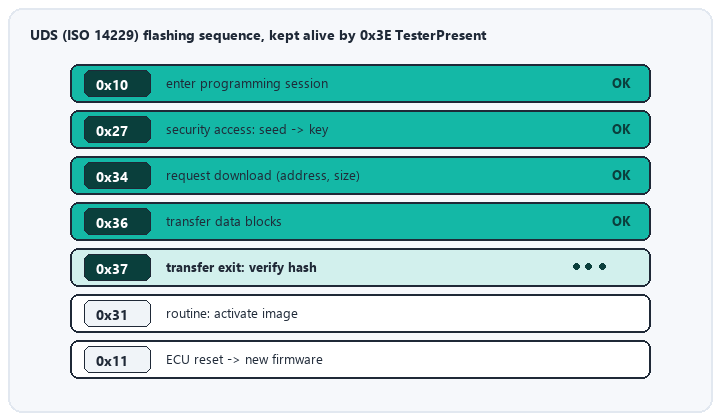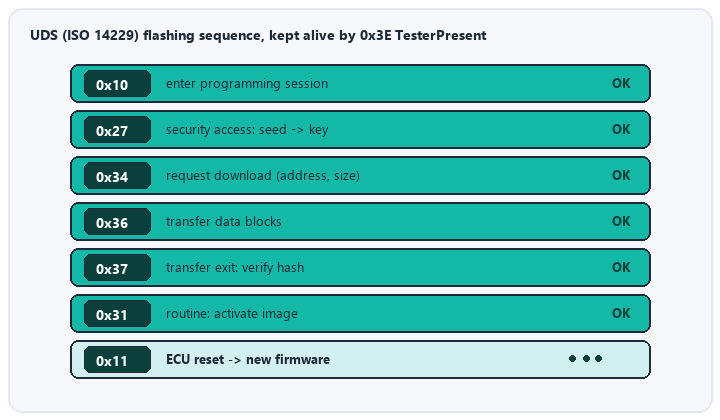
En arquitecturas basadas en IP los mismos servicios corren sobre DoIP (ISO 13400) por Ethernet automotriz; la lógica de servicios es idéntica, solo cambia el transporte.
La carga del bus, los tiempos de espera de mensajes y el despertar por red parcial deben diseñarse para que la telemetría nunca deje sin recursos al tráfico de seguridad. El flasheo se diseña para ser reanudable y tolerante a la pérdida de energía: una ECU interrumpida a mitad de actualización debe arrancar en su bootloader y aceptar una retransferencia en lugar de quedar inservible. El direccionamiento funcional (una solicitud a muchas ECUs) se reserva para TesterPresent y reinicios coordinados — nunca para servicios de escritura, donde las respuestas simultáneas chocarían. El uso disciplinado de estas reglas separa a una plataforma telemática que actualiza 100.000 vehículos limpiamente de una que deja inservible a una flota.
El flasheo UDS y el monitoreo continuo del bus exigen un suministro de T-Box que nunca se desplome. Weijiang Power suministra las celdas de respaldo NiMH y de litio de amplio rango de temperatura y los packs a medida que mantienen vivas las unidades telemáticas a través de ciclos de ignición, caídas de suministro y pérdida de energía por choque — con binning de resistencia interna emparejado, interconexiones soldadas y documentación completa de transporte/seguridad. Envíenos la arquitectura de su riel y el perfil de corriente en el peor caso, y diseñaremos la energía de respaldo alrededor.


